|
Жасанды бұлшықет пен сіңірі бар робот аяқ жасалды (видео)
|
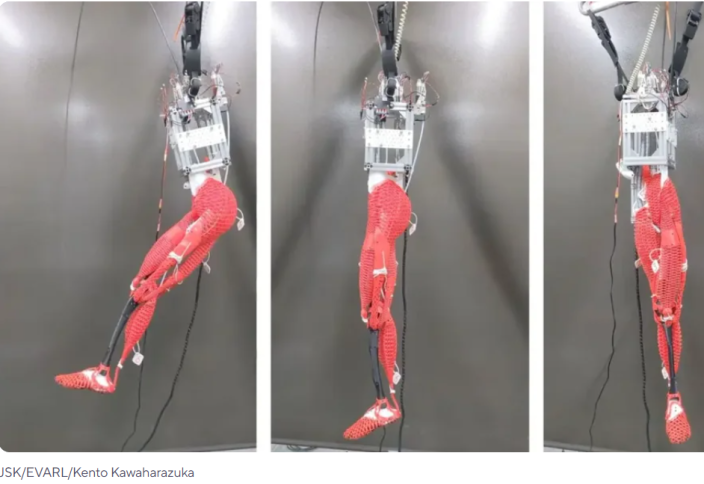
Токио университетінің ғалымдары 3D-принтерде басылған бөлшектерді пайдалана отырып, адам бұлшықетінің, сіңірлері мен байламдарының механикалық қасиеттерін имитациялайтын робот аяқты әзірледі. Бұл жайында islam.kz порталы Advanced Intelligent Systems мерзімді басылымына сілтеме жасай отырып мәлім етеді. Оларды дайындау үшін ғалымдар бір икемді пластикті пайдаланған, ал қажетті икемділік немесе қаттылық баспа құрылымдарының нысаны мен тығыздығын өзгерту есебінен алынған. Бір негізден түрлі қасиетті алуға қол жеткізген.
Негізгі материал - термопластикалық полиуретан (TPU). Ол қысым түскенде деформациялануға, яғни, өзгеретіндей икемді, десе де оның механикалық қасиеттерін бөлшектер геометриясының көмегімен өзгертуге болады. Мәселен, неғұрлым жұмсақ құрылымдар бұлшықеттердің созылу және бастапқы қалпына келу қабілетіне ұқсайды. Қалыңдау келетін тығыздалған байланыстырушы элементтер сіңірлер функциясын орындайды. Бұл үшін зерттеушілер ішкі тордың тығыздығын және оның қосатын немесе байланыстыратын элементтерінің қалыңдығын өзгертеді. Осылайша, бір пластиктен роботталған дененің әрбір бөлігі үшін жеке материалды іріктемей, түрлі сипаттағы бөлшектерді жасауға болады.
Жекелеген элементтер байламдарға ұқсайды. Олар жамбас, тізе және тобық буындарының қозғалысын шектеп, оларды белгіленген шекте ұстауға көмектеседі. ТабаныTPU-дан басылған,оның жерге немесе еденге қатынасына қарай (еденнің қаттылығына) жұмсартатын амортизациялық құрылымы бар. Бұл ретте принтерде басылған бөлшектер шынайы бұлшықет сияқты өздігінен жиырылмайды. Ол бәсең серпімділікті қамтамасыз ете отырып, сыртқы күштің әсерінен ғана созылады және деформацияланады.
Робот қалай қозғалады
Аяқ қозғалысы үшін жамбас қаңқасына орнатылған электрмен жұмыс істейтін қозғалтқыштар жауап береді. Олар шкивтерді айналдырып, Боуденнің арқан жетектерінің арнайы қабықшаларының ішіне салынған арқандарды тартады. Тростар басылған «бұлшық еттерді» тартады және аяқ-қолдарын қозғалысқа келтіреді.
Қозғалтқыштардың корпусқа орналасу реті аяқтың салмағын азайтуға мүмкіндік береді. Мұндай тетік қадам жасайтын роботтар үшін маңызды: аяқ-қол ауыр тартқан сайын оларды жылжытуға соғұрлым көп күш-жігер қажет болады.
Конструкцияда осылайша екі функция бөлінген. Қозғалтқыштар қозғалыс үшін қажетті күшті жасайды, ал TPU-ден жасалған икемді бөлшектер буындардың серпімділігін, қаттылығын және қозғалысын шектеуді қамтамасыз етеді.
Бұл бағыттағы тәжірибе барысында роботты жүйе қадам жасай алатындығын көрсетті, оның өзі әзірге сырттан басқару арқылы орындалды. Конструкция салмақтың бір бөлігі тірекке келетіндей, ал корпус еркін айналмайтындай етіп ілінеді. Аяқ тростардың ұзындығын реттейтін алдын ала берілген командалар бойынша қозғалды. Бұл бір мезгілде тепе-теңдікті сақтаудың неғұрлым күрделі міндетін шешпей, қозғалыстардың үйлесімділігін тексеруге мүмкіндік берді
Робот аяқ әзірге өз бетінше жүре алмайды
Бұған техникалық шектеулер кедергі келтіреді. Жекелеген жасанды бұлшықеттерді басып шығару уақыты 20-дан 40 сағатқа дейін созылады. Бұдан басқа, тростық жетектердің ішіндегі үйкеліс дәл басқаруды қиындатады, ал TPU механикалық қасиеттері бірнеше рет өзгеруі мүмкін. Түскен қысымнан немесе салмақтан.
Жобаның басты нәтижесі - бір материалдан жасалған роботталған тірек-қозғалыс аппаратының түрлі элементтерін жасау тәсілі. Баспаның құрылымын өзгерте отырып, инженерлер бөлшектерге бұлшықетке, сіңірлерге және байламдарға тән қасиеттерді олардың әрқайсысына жеке материалды пайдаланбай дарыта алады.